GitHub 推荐:25.8k stars 的 10.5GHz 相控阵雷达:6 个月一个人把全套 BOM 摆上 GitHub
一句话总结
摩洛哥工程师 Nawfal Motii 用 6.7 个月把一套 10.5 GHz LFM 相控阵雷达的全栈硬件(原理图/PCB/BOM/Verilog/STM32/Python GUI)从零做到 25.8k stars,是高频段长距雷达全栈开源几乎独占的生态位填补者。
值得关注的理由
- 稀缺频段 + 全栈交付:10.5 GHz 相控阵 + 双版本(3 km patch / 20 km GaN 波导)+ Gerber/BOM/FPGA Verilog/STM32/Python GUI 全开源,全球同类项目里几乎无直接竞品,最近的商业对应是 Analog Devices CN0566(仅 2-6 GHz、近场)。
- 形式化验证开路:
formal/子目录跑 SymbiYosky 形式化验证 5 个模块 + 四层测试栈(unit/integration/HIL/MATLAB co-sim),在开源硬件里属于罕见工程化深度。 - 从开源到公司的样本:作者已自建 ABAC INDUSTRY、与 PCBWay 合作换物,是少有的「作品吸引流量、运营几乎为零」(Following 仅 7)反向路径——值得拆解。
项目展示
README 媒体
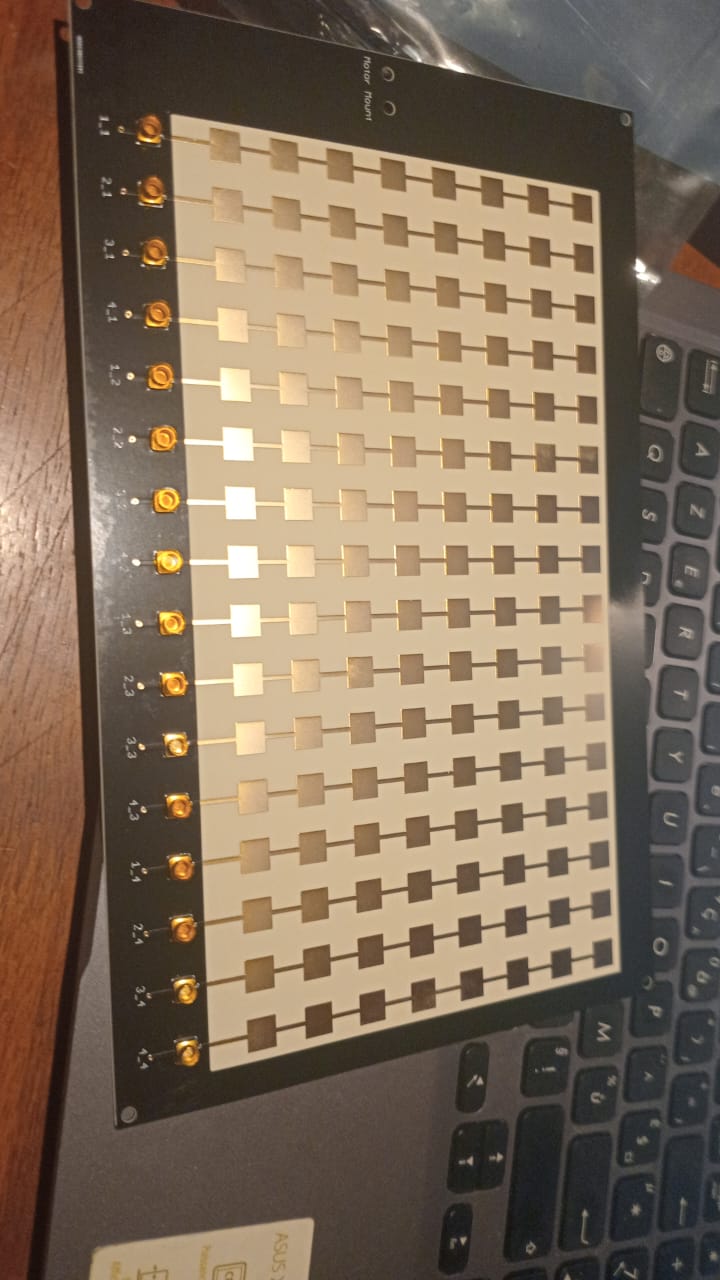 — 类型: hero(8×16 天线阵主视觉)
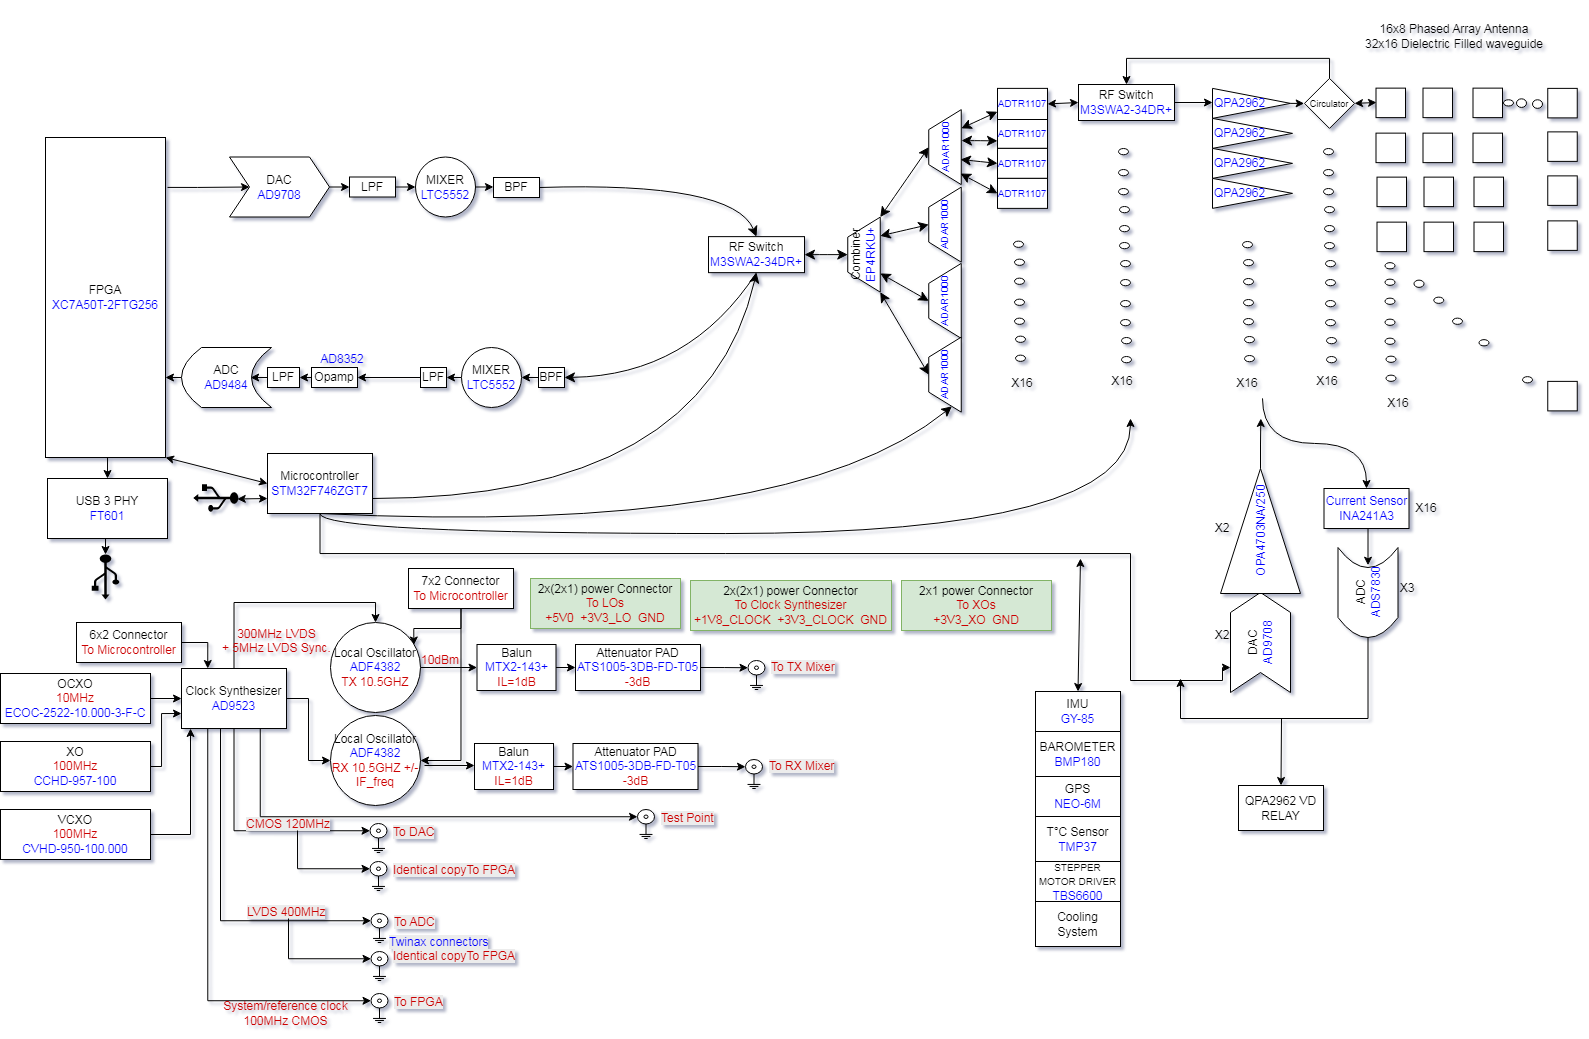 — 类型: architecture(系统框图)
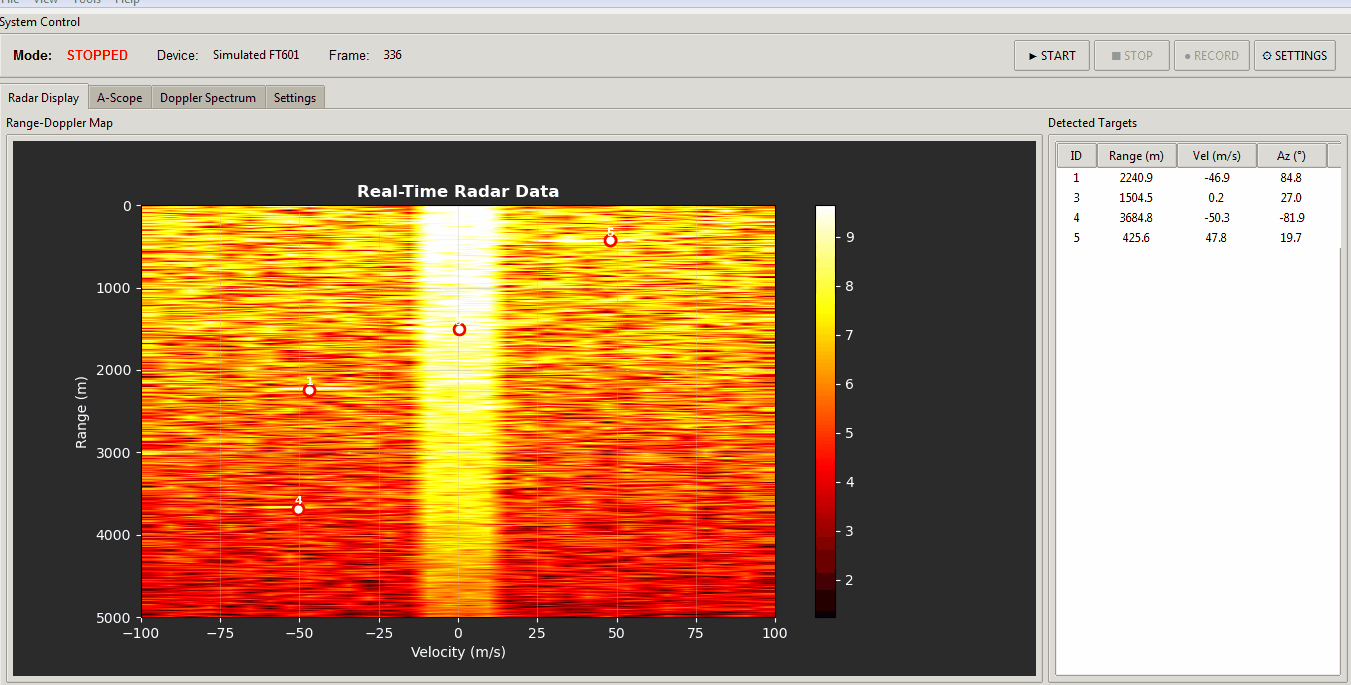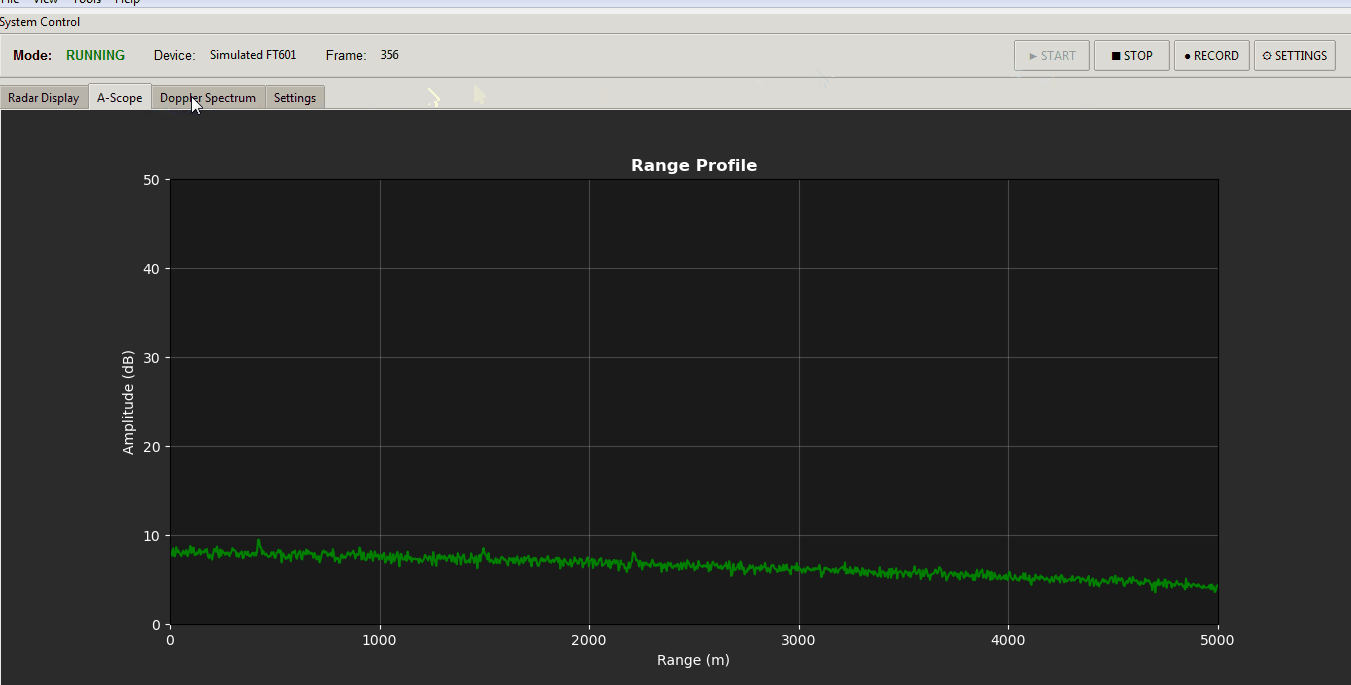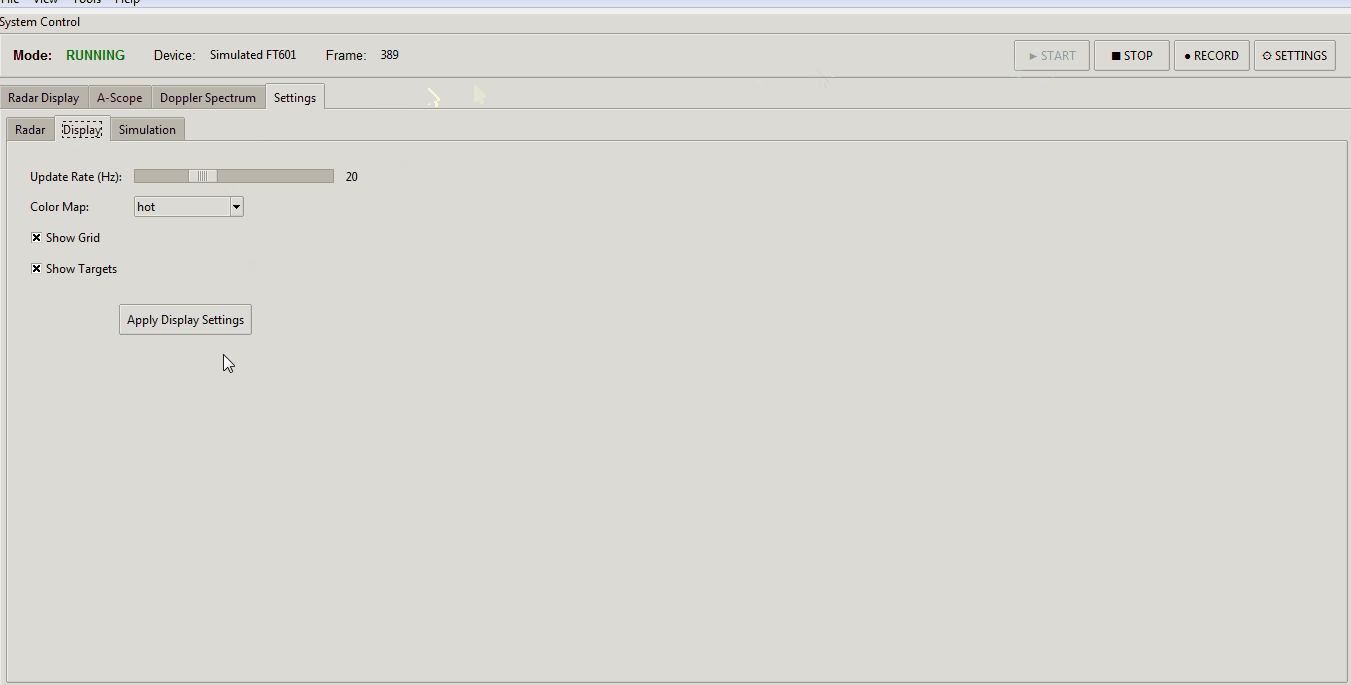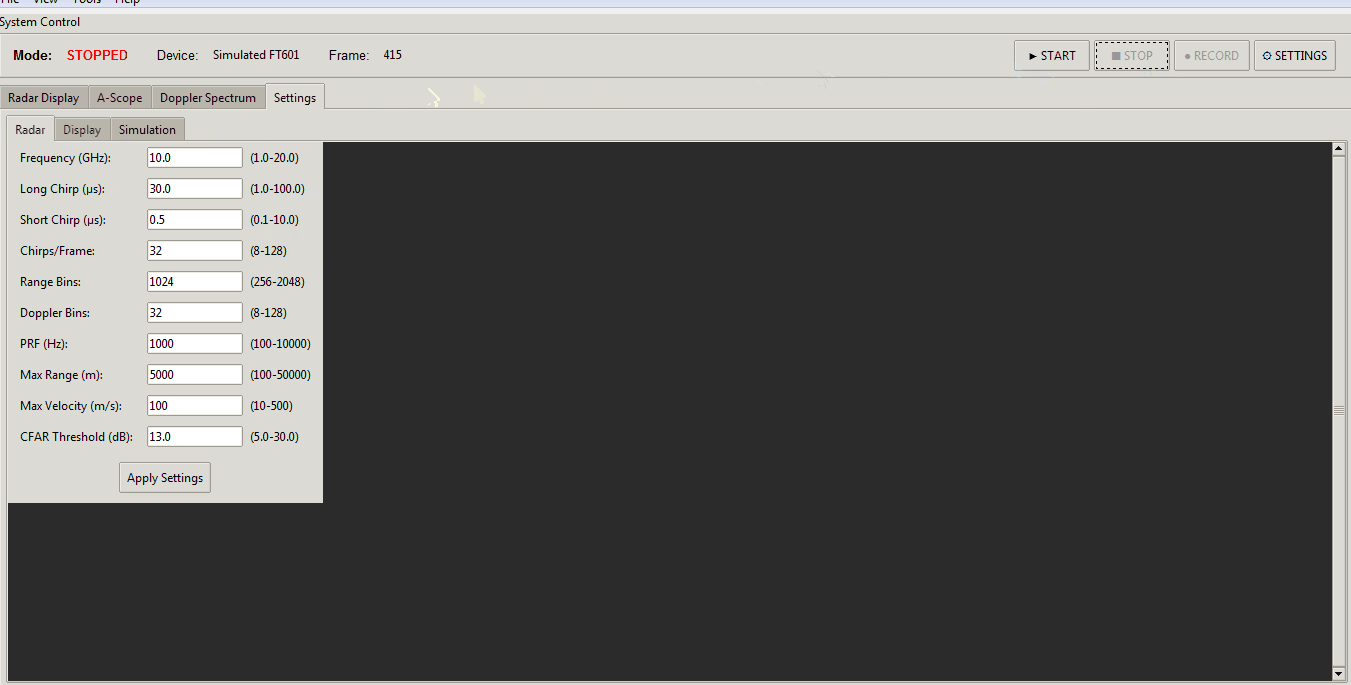 — 类型: demo(Python GUI 实时显示)
 — 类型: 赞助商鸣谢
筛选说明
- 总共发现 15 个媒体元素,筛选后保留 4 个核心展示
- 排除了 PCB 实物照片、Gerber 预览、波形截图等次级素材
项目画像
| 维度 | 数据 |
|---|---|
| GitHub | https://github.com/nawfalmotii79/plfm_radar |
| Star / Fork | 25,793 / 5,887 |
| Watchers / Open Issues-PRs | 24 / 8-7 |
| 代码行数 | ~80k 行可读代码(tokei 报告 397,761 行的 79.6% 为 FPGA bitstream HEX) |
| 主语言 | Verilog (FPGA) + C/C++ (STM32) + Python (GUI) + Altium Designer/KiCad (硬件) |
| 项目年龄 | 6.7 个月(首次提交 2026-03-08) |
| 总 commit | 348 |
| 开发阶段 | 低维护(最近 3.5 个月零提交) |
| 开发模式 | 业余 Side Project(周末 12.9%、夜间 52%) |
| 贡献模式 | 小团队核心(Top 2 占比 ~88%,主作者 JJassonn69 55.8% + NawfalMotii79 32.5%) |
| 热度定位 | 大众热门(25.8k stars / 6.7 个月) |
| 许可证 | 硬件 CERN-OHL-P v2 + 软件/固件 MIT(双许可) |
| Fork/Star 比 | 22.8%(远高于平均 5-10%,硬件复刻典型特征) |
| 质量评级 | 代码 A- / 文档 A / 测试 B+(含形式化验证 + 四层测试栈) |
作者视角:为什么存在这个项目
创始人/作者背景
Nawfal Motii,摩洛哥卡萨布兰卡,ABAC INDUSTRY 创始人。账号注册 1.3 年,仅本仓库 1 个公开 repo —— 全部产能与品牌资产押在一个产品。仓库 README 自述项目「started in a small workshop in Morocco」(在摩洛哥一个小车间里起步)。粉丝 945 但 Following 仅 7 —— 典型「作品吸引流量、运营几乎为零」的反向路径。
问题判断
商用相控阵雷达开发板(如 Analog Devices CN0566)只在 2-6 GHz 近场,且需 Pluto SDR 等外部配套;2.4/24 GHz FMCW 开源方案又是短距(<300 m)。10.5 GHz 频段、3-20 km 距离、双版本(patch + GaN)的开源相控阵雷达,在 GitHub 上几乎空白 —— 这是作者看到的真实生态空白。Issue #97 直接问「是要开公司吗?」被关闭,作者以 ABAC INDUSTRY 命名实体 —— 商业化意图从一开始就是明确的。
解法哲学
「用 ADI 商用现货搭积木,把 BOM 全部开放」:
- ADAR1000×4(相控阵核心)+ ADF4382×2(频率合成)+ AD9523-1(时钟)+ LTC5552×2(混频器)+ ADTR1107×16(驱动)+ QPA2962×16(GaN PA)—— 整套 ADI 推荐相控阵参考设计同款芯片
- 配合 Xilinx XC7A50T FPGA(Verilog 处理)+ STM32F7(波束/接口管理)+ Altium Designer/KiCad(原理图)
- 选型哲学:全部用商用现货 + 文档齐备的型号,便于读者复刻/采购
作者明确不做什么:
- 不做云端 SaaS:GUI 是桌面 Python,没有云/远程服务架构
- 不做闭源:连 FPGA bitstream 都开源(HEX 占了 316k 行)
- 不做「商业版 + 开源版」分层:单本、单版本合一,只在双型号(Nexus/Extended)做硬件差异
战略意图
商业化路径已通:
- 从开源到公司:ABAC INDUSTRY 已在卡萨布兰卡登记
- 从代码到流量:25.8k stars + 5.9k forks 是直接背书
- 从产品到变现:与 PCBWay 合作换打样 + 通过 GitHub Pages 文档站沉淀「开箱即用的雷达 BOM 说明书」
- 战略开放:双许可(CERN-OHL-P + MIT)让读者既能学习也能复刻,是 geniune open(非 open-core)
Issue #150(Tests in Morocco)作者计划在本地做外场测试,验证 20 km GaN 版的实际探测距离 —— 商业化的最后一块拼图。
核心价值提炼
创新之处
按新颖度×实用性排序:
-
三层混合 AGC 架构(FPGA 内环 + STM32 外环 + GUI 顶端 host commands)
- FPGA
rx_gain_control.vper-sample shift+saturate 内环(μs 级响应) - STM32
ADAR1000_AGC.cppper-frame 调 VGA gain(ms 级响应) - GUI
set_agc_*opcode 0x28-0x2C 手动覆写 - 握手:FPGA → DIG_5 GPIO → STM32 read → 调 ADAR1000 gain
- 评分:新颖度 4/5 + 实用性 4/5 + 可迁移性 4/5
- FPGA
-
双段 staggered-PRI Doppler(教科书 + 工程化结合)
- 32 chirps 切成 16 long-PRI + 16 short-PRI 各自 16-pt FFT
- 注释明确写「single 32-pt FFT over non-uniformly sampled frame is signal-processing invalid」
doppler_processor_optimized.v是当代实现,注释清晰- 评分:新颖度 3/5 + 实用性 5/5 + 可迁移性 5/5
-
跨时钟域形式化验证(开源硬件罕见)
cdc_modules.v用 Gray-code + toggle CDC 跨 100/120/160/400MHz 四域formal/跑 SymbiYosky 形式化验证 5 个模块ASYNC_REG = "TRUE"显式约束 Vivado 布局- 评分:新颖度 4/5 + 实用性 3/5 + 可迁移性 4/5
-
双版本硬件模块化(3km patch / 20km GaN 波导)
- 差异集中在 PA 子板,其余(FPGA/STM32/ADAR1000/ADF4382)完全共用
- 通过
PowerAmplifier宏 + DAC5578/ADS7830 抽象做到上层透明 - 评分:新颖度 3/5 + 实用性 4/5 + 可迁移性 4/5
-
bit-accurate 软件 FPGA(闭环验证)
9_Firmware/9_3_GUI/v7/software_fpga.py把 FPGA 关键模块在 Python 复刻adi_agc_analysis.py用真实数据闭环验证- 评分:新颖度 4/5 + 实用性 3/5 + 可迁移性 3/5
可复用的模式与技巧
- 三层 AGC 分层:内环 μs + 外环 ms + 顶层 host —— 任何 RF/通信接收机都可借鉴
- staggered-PRI 解决多普勒模糊:雷达信号处理的标准做法,但代码注释把「为什么不能合并为均匀采样 FFT」写得很清楚 —— 工程文档范例
- 硬件宏做版本抽象:
PowerAmplifier宏 + 子板模块化,让双版本/多版本雷达平台可以共用 80% 固件 - 形式化验证嵌入开源硬件:
formal/子目录 + SymbiYosky,证明 CDC 安全 —— 值得其他 Verilog 开源项目借鉴 - bit-accurate 软件镜像:把 FPGA 关键数据通路用 Python 复刻,便于单元测试与回归
关键设计决策
决策 1:FPGA + MCU + RF 分层
- 问题:相控阵雷达需要 μs 级波束切换 + ms 级波束管理 + Hz 级 GUI 控制 —— 单层控制器无法兼顾
- 方案:Xilinx XC7A50T FPGA 处理 chirp + Doppler FFT + 内环 AGC;STM32F7 管波束扫描序列 + 外环 AGC + 接口;Python GUI 管人机交互
- Trade-off:牺牲单芯片简洁度,换来三层响应速度分层清晰 + 故障域隔离
- 可迁移性:高)
决策 2:ADI 商用现货全栈
- 问题:自研 RF 芯片需要流片周期 + 巨额资金
- 方案:ADAR1000 + ADF4382 + AD9523-1 + LTC5552 + ADTR1107 + QPA2962 全部 ADI 现货
- Trade-off:牺牲频段/功率的极致定制(BOM 限死 10.5 GHz),换读者可直接采购复刻 + 文档齐备
- 可迁移性:中(依赖 ADI 供应链,但思路通用)
决策 3:双版本硬件(Nexus 3km / Extended 20km)
- 问题:3 km 探测和 20 km 探测对 PA 需求差一个数量级
- 方案:差异集中在 PA 子板(patch vs GaN 波导),其余完全共用
- Trade-off:牺牲单板最优(PA 子板规格不同),换「一套代码双用途」
- 可迁移性:高(多版本硬件平台通用做法)
决策 4:HEX bitstream 也开源
- 问题:开源 Verilog 但闭源 bitstream 等于半开源
- 方案:连
*.bit的 HEX 都 commit(占代码行数 79.6%) - Trade-off:牺牲仓库体积(~132 MB)+ 加大 clone 时间,换真正的「开箱即用」
- 可迁移性:低(特定上下文决策)
决策 5:双许可而非单一
- 问题:硬件 CERN-OHL-P(鼓励衍生)+ 软件 MIT(最宽松)需要不同 license
- 方案:硬件 CERN-OHL-P v2 + 软件/固件 MIT(社区成员 gmaynez 建议切换)
- Trade-off:牺牲统一 license 简洁度,换读者清晰分场景授权
- 可迁移性:高(硬件开源项目的标准做法)
竞品格局与定位
竞品对比矩阵
| 维度 | AERIS-10(本项目) | Analog Devices CN0566 | tiny-radar (westonb) | FMCW_RADAR (Elrori) |
|---|---|---|---|---|
| 频段 | 10.5 GHz LFM | 2-6 GHz | 2.4 GHz FMCW | 24 GHz FMCW |
| 距离 | 3-20 km 双版本 | 近场 | 短距 | ~250 m |
| 架构 | 相控阵 + 机械扫描 | 8 通道相控阵 | USB FMCW | 单板 FMCW |
| FPGA | Xilinx XC7A50T | Pluto SDR | 无(STM32) | Artix-7 Verilog |
| MCU | STM32F7 | Pluto 内置 | STM32 | 无 |
| GUI | Python 桌面 | Python/MATLAB lab | Python | 无 |
| Stars | 25.8k | n/a(商业教育套件) | 22 | n/a |
| 完整 BOM 开源 | ✓ | ✗(商业) | ✓ | ✓ |
差异化护城河
- 频段独占:10.5 GHz 频段、3-20 km 距离、双版本开源相控阵雷达 —— 这是仓库真正「独占」的领域
- 全栈交付:唯一把 Gerber/BOM/FPGA Verilog/STM32/Python GUI 全开源的同频段方案
- 工程化深度:
formal/形式化验证 + 四层测试栈,开源硬件罕见 - 商业化路径:ABAC INDUSTRY + PCBWay 合作 = 唯一已通商业闭环的同类项目
竞争风险
- 最可能替代者:Analog Devices CN0566 Phaser 升级版(如果 ADI 把 10.5 GHz 加入参考设计)—— 但 ADI 一直聚焦 6 GHz 以下,10.5 GHz 进入参考设计的概率低
- 次要风险:TI / Renesas 等其他厂商推出 10 GHz 商业套件 —— 但商业套件闭源 BOM,无法复制 AERIS 风格
- 隐性风险:作者停更 3.5 个月(Issue #145 AGC 溢出未修复),项目可持续性是最大风险
生态定位
在整个技术生态中扮演「开源高频段长距雷达基础设施」角色 —— 类比「开源硬件界的 espressif/esp32」,填补一个高频段长距全栈开源雷达的生态位空白。
套利机会分析
- 信息差:25.8k stars 热度真实(22.8% fork/star 比,非机器人/非刷量),但 Hackaday / IEEE Spectrum / arXiv 等第三方媒体无明显报道 —— 公众号读者群体(关注国产硬件/开源雷达/AI+SDR)对这一信息差有需求
- 技术借鉴:三层 AGC 分层 + staggered-PRI Doppler + 形式化验证 CDC 是任何 RF / 软件无线电项目都可借鉴的工程模板
- 生态位:填补 10.5 GHz 长距全栈开源雷达空白,可与 AI 信号处理 / ISAC(集成感知通信)/ 国产替代 / 摩洛哥出口等公众号叙事结合
- 趋势判断:6.7 个月达到 25.8k stars 仍在「爆发期」,但作者停更 3.5 个月,处于「作品吸引流量、运营几乎为零」的反向路径 —— 公众号读者对「作品 → 公司」的样本感兴趣
风险与不足
- 作者停更 3.5 个月:最近 commit 2026-06-17,Issue #145 AGC 溢出至今 open 无回应 —— 项目可持续性是最大风险
- Issue 治理弱于工程实现:MCU 扫描序列与文档不一致(Issue #32 已关闭但代码常量未同步:
DOPPLER_FRAME_CHIRPS=32vsmatrix1[15] + vector_0 + matrix2[15] = 31-beam) - 社区分散:提议建 Discord/Telegram 群 → 0 回复 closed,真实社区活跃度无法从 GitHub 单一指标衡量
- 死代码并存:
doppler_processor.v与doppler_processor_optimized.v并存,未清理旧实现 - 测试覆盖率偏科:硬件仿真层(test)1.5%,被 MATLAB co-sim 部分替代,但 Python GUI 单测覆盖弱
- 仓库体积大:~132 MB(含 FPGA bitstream),clone 不友好
- 第三方媒体覆盖为零:Hackaday / IEEE Spectrum / arXiv 无独立报道,主要靠 GitHub 自身病毒传播
行动建议
-
如果你要用它:
- 想学习 10.5 GHz 相控阵雷达 → AERIS-10 是唯一全栈开源选项
- 想做 20 km 长距探测 → Extended 版本 + GaN PA 子板是少数能落地的方案
- 想做国产替代 → ADI 芯片在国内有代理,但 PCBWay 合作模式可借鉴
- 想做 ISAC / 雷达 + 通信融合研究 → 双版本硬件模块化是天然平台
- 对比竞品:3 km 以内选 FMCW_RADAR 更省事;3 km 以上 AERIS-10 是必然选择
-
如果你要学它:
- FPGA 顶层:
9_Firmware/9_2_FPGA/radar_system_top.v(1078 行顶层)—— 看清整个雷达信号处理流水线 - 波束管理:
9_Firmware/9_1_Microcontroller/9_1_1_C_Cpp_Libraries/ADAR1000_Manager.cpp(930 行)—— 学习 ADAR1000 怎么驱动 - 接收链路:
9_Firmware/9_2_FPGA/radar_receiver_final.v—— ADC → decim → FFT 完整链路 - AGC 设计:
9_Firmware/9_2_FPGA/rx_gain_control.v+9_Firmware/9_1_Microcontroller/9_1_3_C_Cpp_Code/ADAR1000_AGC.cpp+9_Firmware/9_3_GUI/adi_agc_analysis.py—— 三层 AGC 教科书 - CFAR 检测:
9_Firmware/9_2_FPGA/cfar_ca.v—— CA / SO / GO 三模 CFAR - 形式化验证:
formal/子目录 —— 学习 SymbiYosky 怎么验证 CDC - chirp 控制器:
9_Firmware/9_2_FPGA/plfm_chirp_controller.v—— FSM 怎么编排 chirp 时序 - GUI 与 FPGA 闭环:
9_Firmware/9_3_GUI/v7/software_fpga.py—— bit-accurate 镜像怎么写
- FPGA 顶层:
-
如果你要 fork 它:
- 修 AGC 溢出:把
holdoff_counter从 uint8_t 改 uint32_t + saturate add(Issue #145) - 同步 MCU/FPGA 常量:把
DOPPLER_FRAME_CHIRPS从 32 改 31(或反过来)—— 解决 Issue #32 根因 - 清理死代码:删
doppler_processor.v,只保留doppler_processor_optimized.v - 加外场测试结果:作者计划在摩洛哥做外场测试(Issue #150),任何 fork 都可以加速这一块
- 加云端 / LAN 接口:Issue #21 LAN 接口是社区第二大需求,至今未实现
- 加 3D 外壳:Issue #17 外壳设计是社区最大需求(27 评论)
- 加 CI:仓库目前没有 GitHub Actions,加 CI 自动跑 tokei/formal verification 能显著提升工程化
- 加 Discord/Telegram 群:作者应该主动运营社区(Issue #29 提议但 0 回复)
- 修 AGC 溢出:把
知识入口
| 资源 | 链接 |
|---|---|
| DeepWiki | 未收录 |
| Zread.ai | 未收录 |
| 关联论文 | 无(AERIS-10 是工程实现,非学术研究) |
| 在线 Demo | 无 GUI 在线 Demo(仅本地 Python GUI + GUI_V6.gif) |
| 公司主页 | http://www.abacindustry.com |
| GitHub Pages 文档 | https://nawfalmotii79.github.io/PLFM_RADAR/docs/ |
| 第三方媒体 | 无明显独立报道(Hackaday / IEEE Spectrum / arXiv 均无) |
| 赞助商 | PCBWay(README logo) |