英伟达开源世界模型 Cosmos:一个 omni-model 把物理推理、视频生成和机器人动作合一
GitHub: https://github.com/nvidia/cosmos
一句话总结
NVIDIA Cosmos 是英伟达押注「物理 AI」的旗舰开源世界基础模型平台——用一个 Mixture-of-Transformers「先推理后生成」的 omni-model,把视觉推理、世界仿真、视频/声音生成、机器人动作生成合并进单一框架,开放权重正面对标 OpenAI Sora、Google Genie 等闭源世界模型。本仓库 NVIDIA/cosmos 是这套平台的统一入口与 cookbook 教程聚合层(模型源码在 cosmos-predict/transfer/reason 等子仓)。
值得关注的理由
- 站在最热赛道 + 最强背书的交叉点:「物理 AI / 世界模型」是 LLM 之后被押注的下一波,而 Cosmos 由 NVIDIA 官方主导、领衔人是 GAN/世界模型顶级研究者 Ming-Yu Liu(劉洺堉),配有 arXiv:2501.03575 技术报告、build.nvidia.com 在线 Demo、完整文档——可信度行业最高档。
- 开源全栈是真正的差异化卡位:闭源对手(Sora 2、Genie 3、Wayve GAIA)只给 API/demo,Cosmos 用 OpenMDW 许可开放权重,并给出 Framework(训练/服务)+ Curator(数据)+ Evaluator(评估)三件套,把整条物理 AI 流水线开放——纯开源同档(Genesis 偏仿真、V-JEPA 2 偏表征)极少。
- 时效套利窗口好:Cosmos 3(omni 化版本)于 2026-06-01 刚发布,star 一周内从发布脉冲式爆发至 9.6k,中文深度解读稀缺——但撰文须讲清「本仓是 cookbook 入口而非模型实现」,避免读者误判体量。
项目展示
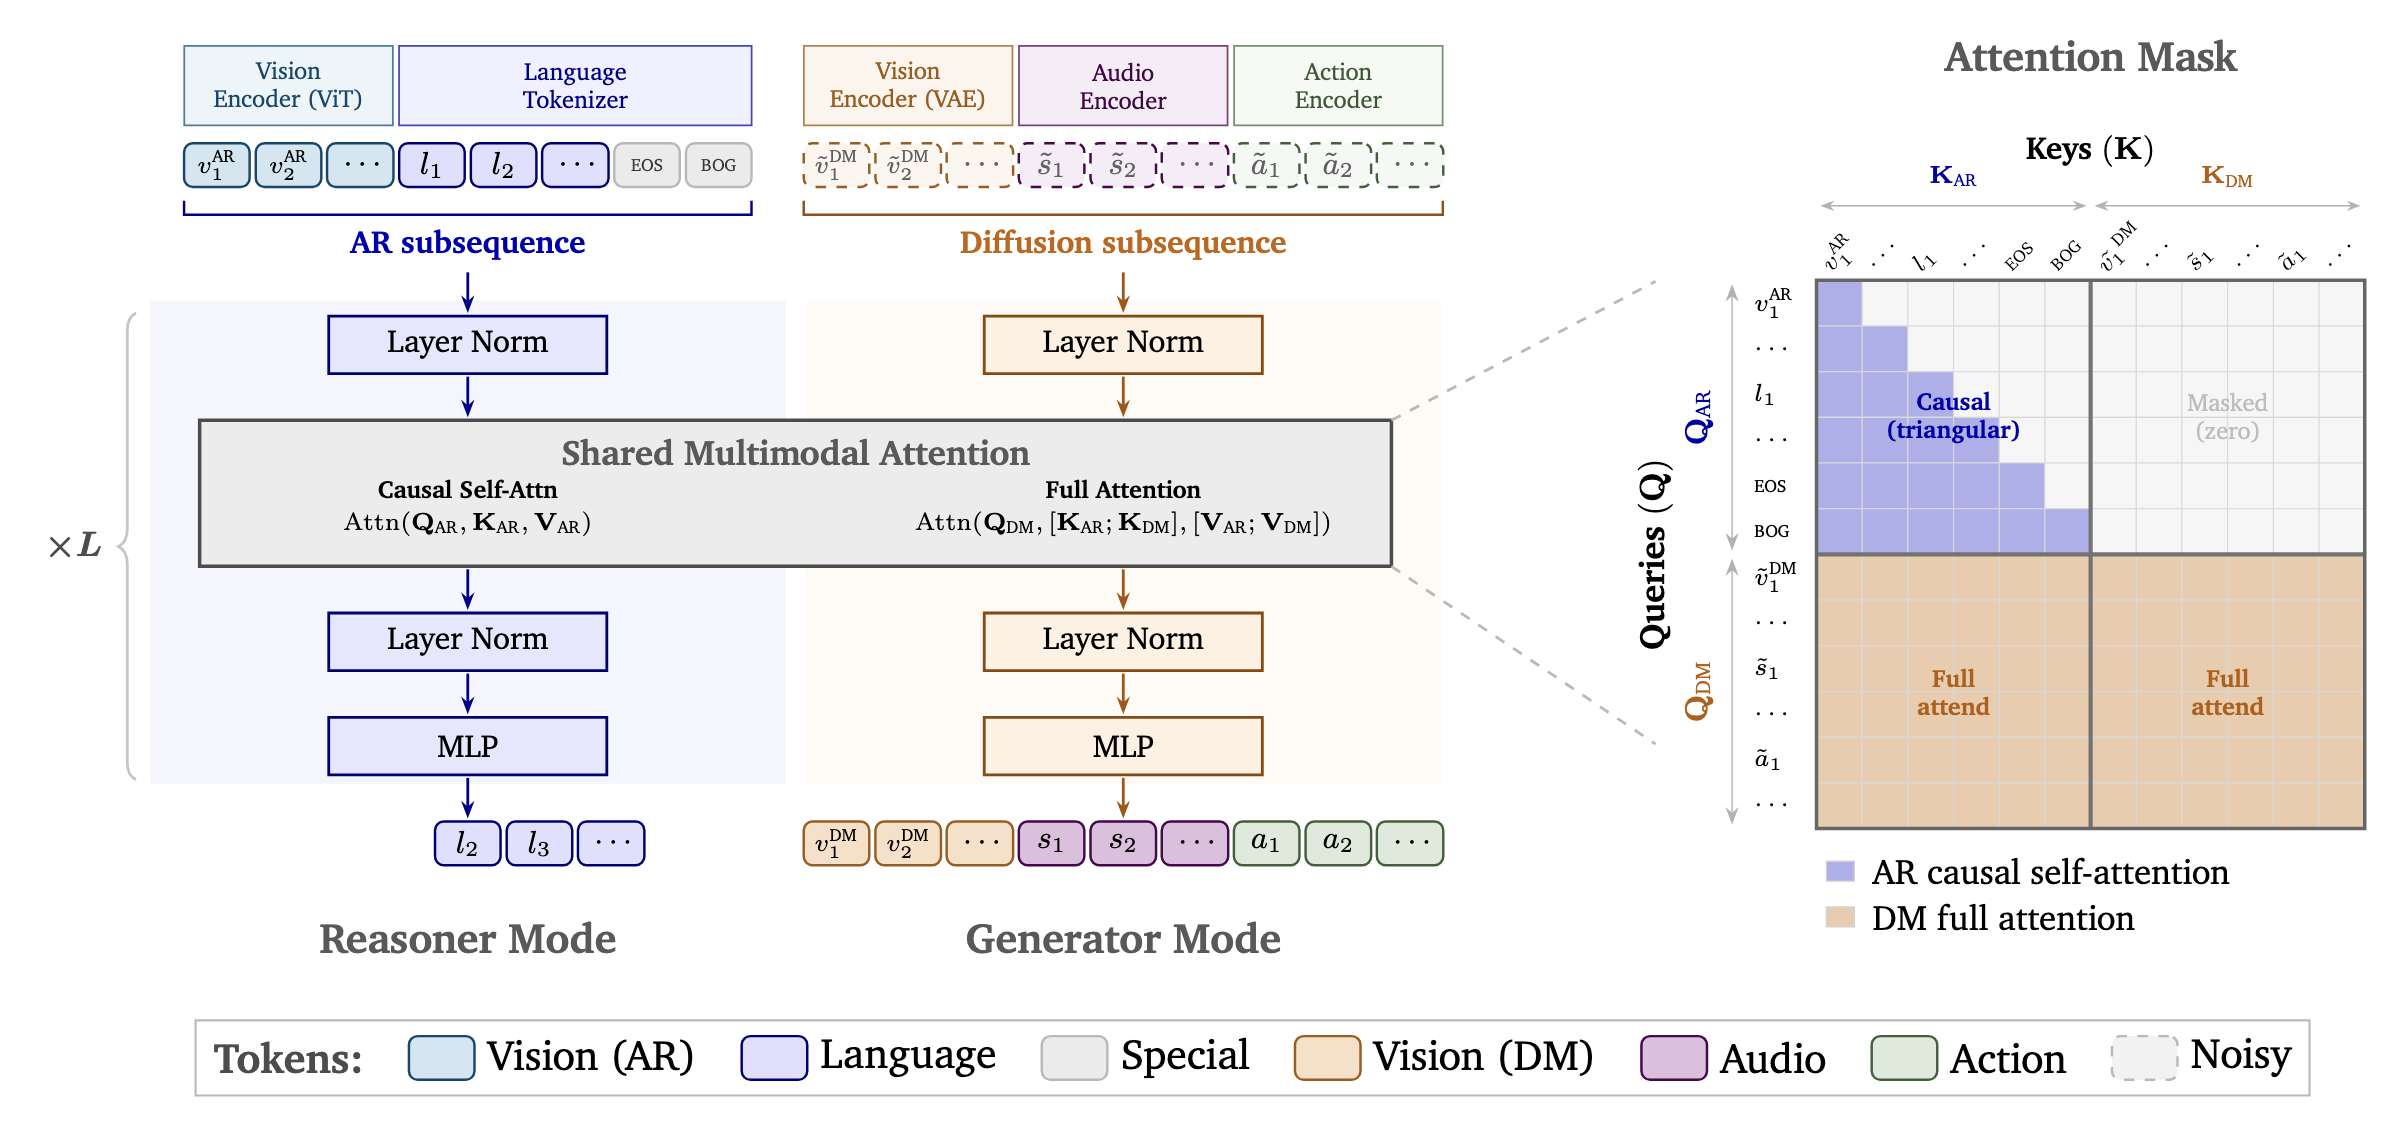 Cosmos 3 模型架构(Mixture-of-Transformers):AR transformer 做推理、diffusion transformer 做生成,共享同一套 transformer 与统一 3D mRoPE。
更多能力演示(物理 AI 生成视频)见官网 https://www.nvidia.com/en-us/ai/cosmos/ 与在线试用 https://build.nvidia.com/nvidia/cosmos3-nano 。
项目画像
| 维度 | 数据 |
|---|---|
| GitHub | https://github.com/nvidia/cosmos |
| Star / Fork | 9,662 / 616 |
| 代码行数 | 本仓 7,085 行(Jupyter Notebook 73% + JSON 27%,皆教程/配置;模型源码不在本仓,在 cosmos-predict/transfer/reason 子仓) |
| 项目年龄 | GitHub 仓 2024-12-30 创建(CES 2025 前夜首发,平台已运行约 1.5 年);本仓 git 历史因 2026-05-31「一次性 import 发布」重置,仅 16 commit |
| 开发阶段 | 平台高度活跃(Cosmos 3 于 2026-06-01 发布);本仓为发布配套的文档聚合层 |
| 贡献模式 | NVIDIA 官方组织(17 贡献者 + GitLab Mirror Bot 内部镜像;含 Ming-Yu Liu 等顶级研究者) |
| 热度定位 | 大众热门(9.6k star,发布驱动爆发型增长) |
| 质量评级 | 文档[优] notebook 工程化[优] 测试/CI[缺] |
作者视角:为什么存在这个项目
创始人/作者背景
主导方是 NVIDIA 官方组织(26380 粉丝、743 公开仓库、14 年账号),本仓采用「内部 GitLab → 外部 GitHub 镜像」的大厂协作模式。核心提交者包括 Ming-Yu Liu(劉洺堉)——NVIDIA Research 杰出科学家,GAN、图像生成与世界模型领域顶级研究者,也是 Cosmos 与 arXiv:2501.03575 技术报告的领衔人物。他本身就是从「生成模型」迁移到「世界模型」的代表人物,这塑造了 Cosmos 的核心命题。
问题判断
NVIDIA 把「物理 AI」定义为 LLM 之后的下一个计算浪潮:机器人与自动驾驶需要能「理解、模拟并在真实物理世界中行动」的模型。Ming-Yu Liu 的关键判断是——物理 AI 需要「策略模型(机器人自身的数字孪生)+ 世界模型(环境的数字孪生)」配对,而后者此前没有开放、可微调的全栈实现。时机上,CES 2025 前夜发布初代、2026-06-01 发布 omni 化的 Cosmos 3,正对应机器人/具身智能资本与算力同时爆发的窗口。
解法哲学
- 开源对抗闭源:用 OpenMDW-1.1(MIT 风格、统一覆盖模型/数据/权重/文档、含专利防御、对模型输出零限制)开放权重,正面卡位 OpenAI/Google/Amazon 的闭源世界模型。
- 全栈对抗单点:不只给模型,而是 Framework + Curator + Evaluator 三件套,开放「数据→训练→推理→评估」整条流水线。
- omni-model 对抗分立模型:Cosmos 3 用单一 Mixture-of-Transformers「先推理后生成」,把 VLM、视频生成器、世界仿真器、world-action 模型合并进一个框架,从早期 Predict/Transfer/Reason 三线分立走向统一。
- 明确不做什么:本仓刻意不放模型源码(在子仓),只做入口与教程;明确标注
Coming Soon与TODO,不假装完整;明确声明 Limitations(长视频伪影、物理不一致、安全关键场景需额外验证),不夸大能力。
战略意图
Cosmos 是 NVIDIA 物理 AI 战略的旗舰开源诱饵:开放权重与全栈工具降低上手成本,但教程处处把生产路径导向 NIM 容器、NGC、build.nvidia.com,以及对 Ampere/Hopper/Blackwell GPU 的多卡优化——开源换生态与心智,算力与部署变现。OpenMDW 的「输出零限制」条款进一步鼓励商业落地,做大下游算力需求。本仓作为入口,承担「把流量从 GitHub/HuggingFace 引向 NVIDIA 商业部署栈」的漏斗角色。
核心价值提炼
创新之处
模型实现细节不在本仓,以下架构创新基于 README/技术报告(arXiv:2501.03575)/官方文档分析,已如实标注。
- omni-model:MoT「先推理后生成」统一多模态(新颖 5 / 实用 4 / 可迁移 2):单一架构里 AR transformer(reasoner 模式,因果自注意力做理解/规划)与 diffusion transformer(generator 模式,全注意力做去噪生成)共享同一套 transformer 与统一 3D mRoPE,把 VLM/视频生成/世界仿真/world-action 合并为一个模型,对外暴露两个 runtime surface。
- 物理 AI 全栈开源范式(新颖 4 / 实用 4 / 可迁移 3):不只开权重,而是 model + data + weights + 评估三件套 + OpenMDW 许可,在以闭源为主的世界模型赛道里属战略级开放。
- 「世界模型 = 可微调的通用世界数字孪生」范式(新颖 4 / 实用 4 / 可迁移 4):把物理 AI 拆成「策略模型 + 世界模型」配对,世界模型可针对具体机器人/车队场景微调——一个清晰的产品/研究框架而非单纯技术点。
- action 作为生成模态 + 跨 embodiment 统一姿态接口(新颖 4 / 实用 5 / 可迁移 3):把动作(9D pose delta + 抓取状态)当作与文本/图像同级的可生成模态,forward dynamics(动作→未来观测)、inverse dynamics(视频→ego 轨迹)、policy(图像+指令→动作+视频)三类任务一体化,覆盖 AV/DROID/UMI/humanoid。
- 渐进式 cookbook 上手设计(新颖 3 / 实用 5 / 可迁移 5):平台入口仓本身的产品化——用决策表、回链中枢、self-bootstrapping notebook、诚实 benchmark,把高复杂度全栈降维成「download→在线试用→cookbook→finetune」四档可导航路径。
可复用的模式与技巧
- Hub-and-spoke 文档拓扑:环境/安装/CUDA 配对集中到一个 hub README,叶子 cookbook 只写 quickstart 并回链——消除多文档版本漂移。
- 「research 后端 + production 后端」双轨 + 选型决策表:同一能力提供 Python-first(Diffusers/Transformers)与 OpenAI 兼容服务(vLLM/NIM)两条路径,用「目标→用哪个→注意事项」三列表分流。
- Self-bootstrapping notebook 骨架:repo-root 自动发现 +
uv venv自举 + kernel 切换指引 +sys.executable断言核验,把环境配置失败率压到最低;提交前 strip outputs 保持 diff 干净。 - 诚实 benchmark 矩阵:发布完整 GPU×配置×引擎网格,「空格=未测」显式声明 + 星号脚注,把透明度当信任资产。
- 统一姿态编码抽象异构本体:用 9D 连续旋转 pose delta + 可变抓取维度,让一个接口/模型吃多种机器人 embodiment。
关键设计决策
- 环境设置中枢化:6 个后端 × 多 cookbook,把所有安装/CUDA 配对集中到
cookbooks/cosmos3/README.md,子 cookbook 只写 quickstart 并回链——全仓环境说明只有一份,改一处全局生效。 - 每个能力双轨后端:Generator 给 Diffusers(research)+ vLLM-Omni(production);Reasoner 给 Transformers/Cosmos Framework(research)+ vLLM(production)+ NIM(turnkey),用「Choosing an Integration」决策表按目标分流。Trade-off 是文档成本翻倍、后端能力不对齐需大量兼容性标注。
- benchmark 诚实矩阵:8 GPU × 多分辨率 × 多引擎组合爆炸,显式声明「empty cell = not measured yet」+ 星号脚注,避免「选择性披露」的信任损失。
竞品格局与定位
竞品对比矩阵
| 维度 | Cosmos | Genie 3 | Sora 2 | Wayve GAIA | Genesis | V-JEPA 2 |
|---|---|---|---|---|---|---|
| 开源 | ✅ 开放权重 | ❌ 闭源 | ❌ 闭源 | ❌ 闭源 | ✅ 开源 | ✅ 开放权重 |
| 类型 | 生成式世界模型 | 可交互世界 | 文本→视频 | 自驾世界模型 | 物理仿真器 | 自监督表征 |
| 物理 AI 全栈 | ✅ 推理+生成+动作 | 偏交互 | 偏创作 | 仅自驾域 | 仅仿真 | 偏规划 |
| 机器人动作 | ✅ FD/ID/policy | ❌ | ❌ | 仅车辆 | 需手工建模 | latent 规划 |
| 可微调/自托管 | ✅ | ❌ | ❌ | ❌ | ✅ | ✅ |
差异化护城河
「开源 + 物理 AI 全栈(推理+世界生成+动作)+ NVIDIA 算力/部署闭环」三位一体,竞品至多占两项;omni-model 把多类能力压进单模型降低使用与部署面;OpenMDW 许可 + build.nvidia.com/NIM 把开源诱饵与商业部署无缝衔接。
竞争风险
- 硬件门槛高:Issue #47 CUDA OOM、#33 想用 4×RTX4090 微调、#8 transformer_engine 在 Colab 加载失败——显存与依赖栈适配是落地首要痛点,消费级开发者上手难,可能被更轻量的开放模型分流。
- 闭源消费产品体验更顺:Sora/Genie 即开即用、无需自备 GPU,抢走非自托管用户心智。
- 完整度落后于宣传面:部分能力仍
Coming Soon(Transformers reasoner、post-training recipes)。
生态定位
物理 AI 的「开放世界基础模型基座 + 部署枢纽」。本仓是这套生态的导航入口,战略价值在于把开发者引入 NVIDIA 物理 AI 全栈与算力闭环。与 Genesis 等仿真器互补(可组合:Genesis 出物理 GT、Cosmos 出多样化合成数据)。
套利机会分析
- 信息差:Cosmos 3 刚发布一周、中文深度解读稀缺,叠加最热的「物理 AI / 世界模型」赛道 + NVIDIA 背书——是优质时效选题。真正的认知差在「这是 cookbook 入口仓而非模型实现」,讲清楚能避免读者误判,也是内容差异点。
- 技术借鉴:hub-and-spoke 文档拓扑、research/production 双轨后端 + 决策表、self-bootstrapping notebook 骨架、诚实 benchmark 矩阵——这几套是脱离物理 AI 场景、任何高复杂度 ML 平台的 DevRel/文档工程都能直接复用的范式。
- 生态位:填补「开源、可微调、物理 AI 全栈的世界基础模型基座」空白。
- 趋势判断:处于物理 AI 上升期且有 NVIDIA 算力闭环加持,后发优势明显;但需警惕高硬件门槛限制开发者规模。
风险与不足
- 本仓 git 指标全部失真:age 0.2 月 / 16 commit / 7k 行只反映「一次性 import 发布」,不代表 Cosmos 项目本身——分析与撰文须显式澄清。
- 无自动化测试 / notebook 执行型 CI:无
.github/workflow,CONTRIBUTING 仅要求贡献者手动验证 cookbook 仍能跑,存在文档随上游漂移而失效的风险。 - 无依赖锁文件:依赖散落在 README 与 notebook 的
uv pip install命令中,版本配对靠文档说明维持。 - 硬件与依赖门槛高:64B Super 需 4 GPU,CUDA-driver 与 torch/vLLM wheel 配对复杂,消费级落地难。
- 能力存在占位:
Coming Soon/TODO项使完整度落后于宣传面。
行动建议
- 如果你要用它:想上手 NVIDIA Cosmos 做物理 AI / 机器人世界模型,本仓是最佳入口——按「download→build.nvidia.com 在线试用→cookbook→cosmos-framework 微调」四档渐进。若只想读模型架构源码,请转去 cosmos-predict/transfer/reason 子仓。若只要创作视频,Sora 更易用;若要纯物理仿真,Genesis 更合适。
- 如果你要学它:重点读
README.md(5 后端 quickstart + troubleshooting + 选型决策表)、cookbooks/cosmos3/README.md(hub-and-spoke 环境中枢)、generator/action/(机器人 FD/ID/policy 工作流)、inference_benchmarks.md(透明 benchmark 范式)。 - 如果你要 fork 它:最值得借鉴的是这套「平台入口仓」的文档工程范式(中枢化环境 + 双轨后端决策表 + self-bootstrapping notebook + 诚实 benchmark),可直接套用到任何高复杂度 ML 平台的 DevRel。
知识入口
| 资源 | 链接 |
|---|---|
| DeepWiki | 已收录(含 reasoner/generator/集成路径结构) |
| Zread.ai | 未确认(直连 HTTP 403) |
| 关联论文 | arXiv:2501.03575 — Cosmos World Foundation Model Platform for Physical AI(NVIDIA,Ming-Yu Liu 等领衔) |
| 在线 Demo | cosmos3-nano / cosmos-reason1-7b / cosmos-transfer1-7b |
| 官方文档 | https://docs.nvidia.com/cosmos/ |